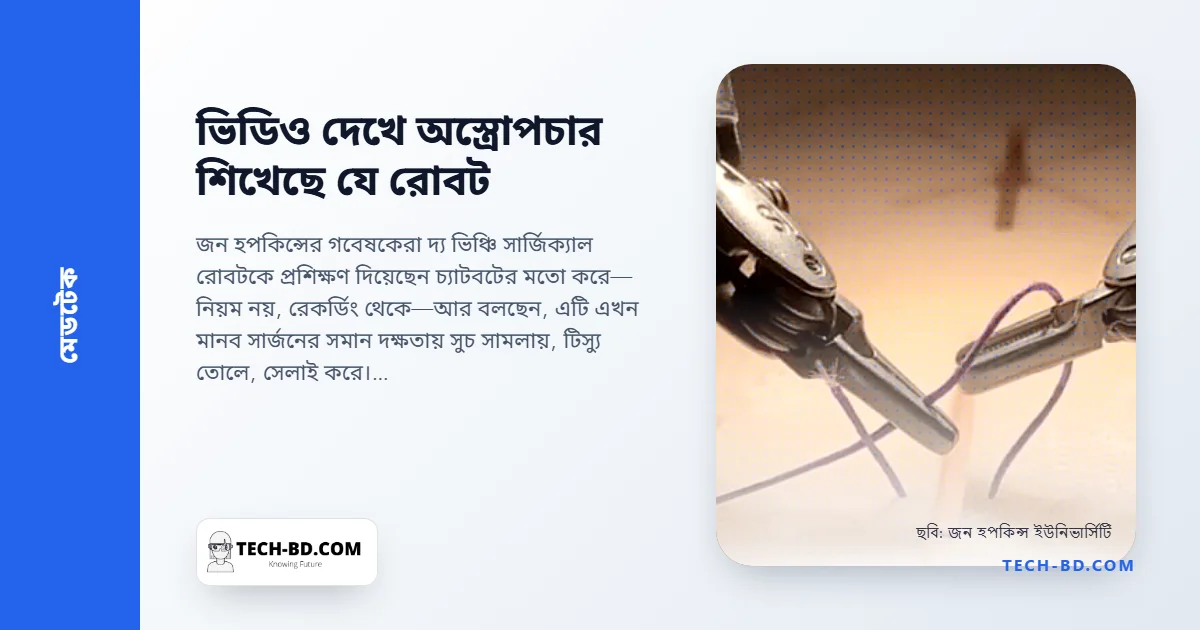
জনস হপকিনসের গবেষকেরা স্ট্যানফোর্ডের সহকর্মীদের সঙ্গে মিলে দা ভিঞ্চি সার্জিক্যাল সিস্টেম রোবটকে মানুষ শল্যচিকিৎসকদের ভিডিও দেখিয়ে তিনটি মৌলিক শল্য-কাজ শিখিয়েছেন। কাজটি—"সার্জিক্যাল রোবট ট্রান্সফরমার (এসআরটি): ইমিটেশন লার্নিং ফর সার্জিক্যাল টাস্কস"—উপস্থাপিত হয়েছে মিউনিখে কনফারেন্স অন রোবট লার্নিংয়ে।
কাজ তিনটি ছিল সুই সামলানো, দেহকলা তোলা আর সেলাই করা। রোবটটি সেগুলো করেছে এমন মানে, যা সে দেখেছে সেই মানুষ শল্যচিকিৎসকদের তুলনীয়।
যে অংশটি একে কাজ করায়
এখানে দুটি জিনিস মিলেছে, আর দ্বিতীয়টিই লক্ষ করার মতো।
প্রথমটি ট্রান্সফরমারসহ ইমিটেশন লার্নিং—চ্যাটজিপিটির পেছনে থাকা সেই একই মেশিন লার্নিং স্থাপত্য, শব্দের ক্রমের বদলে প্রয়োগ করা শল্য-গতিবিধির ক্রমে। এতে কোনো প্রক্রিয়ার প্রতিটি আলাদা নড়াচড়া আলাদা করে প্রোগ্রাম করার দরকার থাকে না—শল্য-রোবটকে ঐতিহাসিকভাবে যেভাবে নির্দেশ দেওয়া হতো।
দ্বিতীয়টি প্রশিক্ষণের উপাত্ত, আর এটিই সত্যিকারের চতুর অংশ। মডেলটিকে খাওয়ানো হয়েছে দা ভিঞ্চির বাহুতে বসানো কবজি-ক্যামেরার কয়েক শ ভিডিও—বিশ্বজুড়ে শল্যচিকিৎসকদের আসল অস্ত্রোপচারের সময় ধারণ করা ফুটেজ, যা অস্ত্রোপচার-পরবর্তী বিশ্লেষণে ব্যবহার করে সংরক্ষণাগারে রাখা হয়।
ওই সংগ্রহটি কেউ মেশিন লার্নিংয়ের জন্য বানায়নি। সেটি জমেছে শল্যচর্চার উপজাত হিসেবে—সুসংগত ফরম্যাটে, প্রমিত একটি যন্ত্র থেকে, আর ক্যামেরা আগে থেকেই সঠিক জায়গায় বসানো। গবেষণাটিকে উপাত্ত তৈরি করতে হয়নি; খেয়াল করতে হয়েছে যে উপাত্তটি আছে।
ক্যামেরার অবস্থান কেন গুরুত্বপূর্ণ
ভিডিও দেখে শারীরিক দক্ষতা শেখা সাধারণত কঠিন, কারণ দেখার কোণ বদলাতেই থাকে। ঘরের অন্য প্রান্ত থেকে দেখা মডেলকে কৌশল বোঝার আগে গভীরতা, আড়াল আর আকার অনুমান করতে হয়।
কবজি-ক্যামেরা ওই সমস্যাটিই সরিয়ে দেয়। এটি যন্ত্রের সঙ্গে নির্দিষ্ট সম্পর্কে বসানো, ফলে প্রতিটি রেকর্ডিং কাজটি দেখায় একই দৃষ্টিকোণ থেকে, একই মাপে, ফ্রেমে যন্ত্রসহ। এই সংগতিই কয়েক লাখ নয়, কয়েক শ ভিডিওকেই যথেষ্ট করে তোলে।
এর মানে যা নয়
ফলটির পাশে তিনটি সীমা থাকা দরকার।
তিনটি কাজ মানে অস্ত্রোপচার নয়। সুই সামলানো, কলা তোলা আর সেলাই উপাদান-দক্ষতা, আলাদা করে সম্পাদিত। অস্ত্রোপচার মানে ক্রমটি, পরের পদক্ষেপ কী হবে সেই বিচার, আর অপ্রত্যাশিত কিছু ঘটলে সাড়া—এর কোনোটিই এখানে দেখানো হয়নি।
কাজে তুলনীয় দক্ষতা মানে তুলনীয় ফল নয়। শল্যচিকিৎসকের মূল্য অনেকটাই সিদ্ধান্তে, কেবল সম্পাদনে নয়। অস্ত্রোপচারের কঠিন অংশ খুব কমই সেলাইটি।
ব্যর্থতার ধরন অপরীক্ষিত। দেহের ভেতরে কাজ করা স্বয়ংক্রিয় ব্যবস্থার ক্ষেত্রে আকর্ষণীয় প্রশ্ন এই নয় যে সব স্বাভাবিক থাকলে সে কেমন করে, বরং স্বাভাবিক না থাকলে কী করে—আর সফল অস্ত্রোপচারের সংরক্ষিত ফুটেজে প্রশিক্ষিত মডেল তুলনামূলকভাবে তা খুব কমই দেখেছে।
এটি আসলে যেদিকে নিয়ে যায়
উপস্থাপনা যা-ই বলুক, নিকট ভবিষ্যতে স্বয়ংক্রিয় অস্ত্রোপচারের দিকে নয়। বাস্তবসম্মত নিকট-ব্যবহার সহায়তা: তদারকির অধীনে কোনো প্রক্রিয়ার পুনরাবৃত্ত, সুনির্দিষ্ট অংশগুলো—বন্ধ করা, সাধারণ ক্ষত সেলাই—রোবট নিয়ে নেবে, আর শল্যচিকিৎসকের মনোযোগ থাকবে যে অংশে তা দরকার সেখানে।
বৃহত্তর শিক্ষাটি চিকিৎসার নয়, উপাত্তের। কোনো ক্ষেত্রের সবচেয়ে মূল্যবান প্রশিক্ষণ-সংগ্রহ প্রায়ই সেটিই, যা আগে থেকেই আছে—অন্য উদ্দেশ্যে তৈরি আর উপাত্ত ভাবা ছাড়াই সংরক্ষিত। নতুন সংগ্রহ বানানোর ফরমায়েশ দেওয়ার আগে সেটি খোঁজা দরকার।
সূত্র: জনস হপকিনস বিশ্ববিদ্যালয়; কনফারেন্স অন রোবট লার্নিংয়ে উপস্থাপিত এসআরটি গবেষণাপত্র; স্ট্যানফোর্ড; ফিউচারিটি; আর প্রথম আলোর মূল প্রতিবেদন।